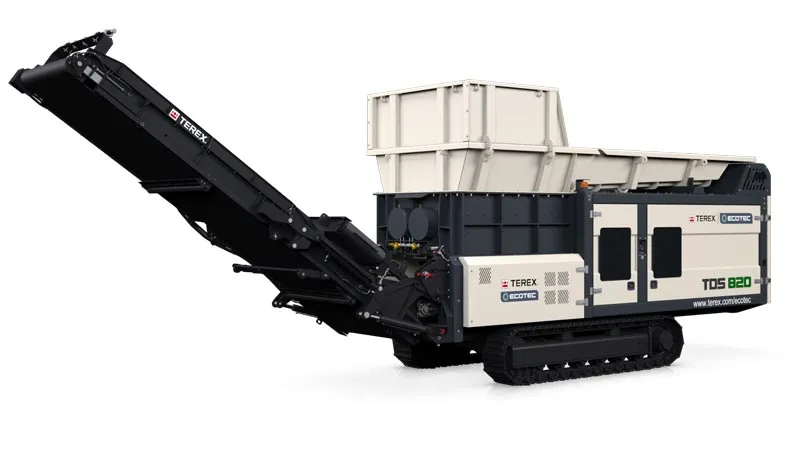
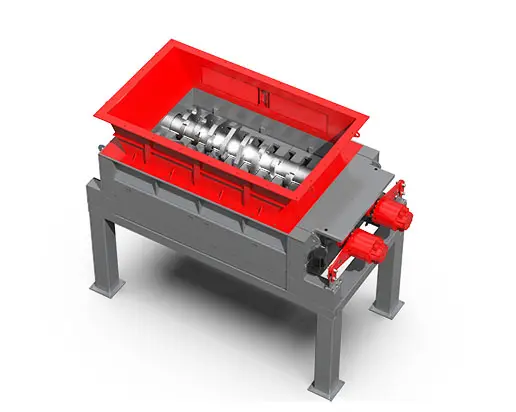
Harden Primærkvern
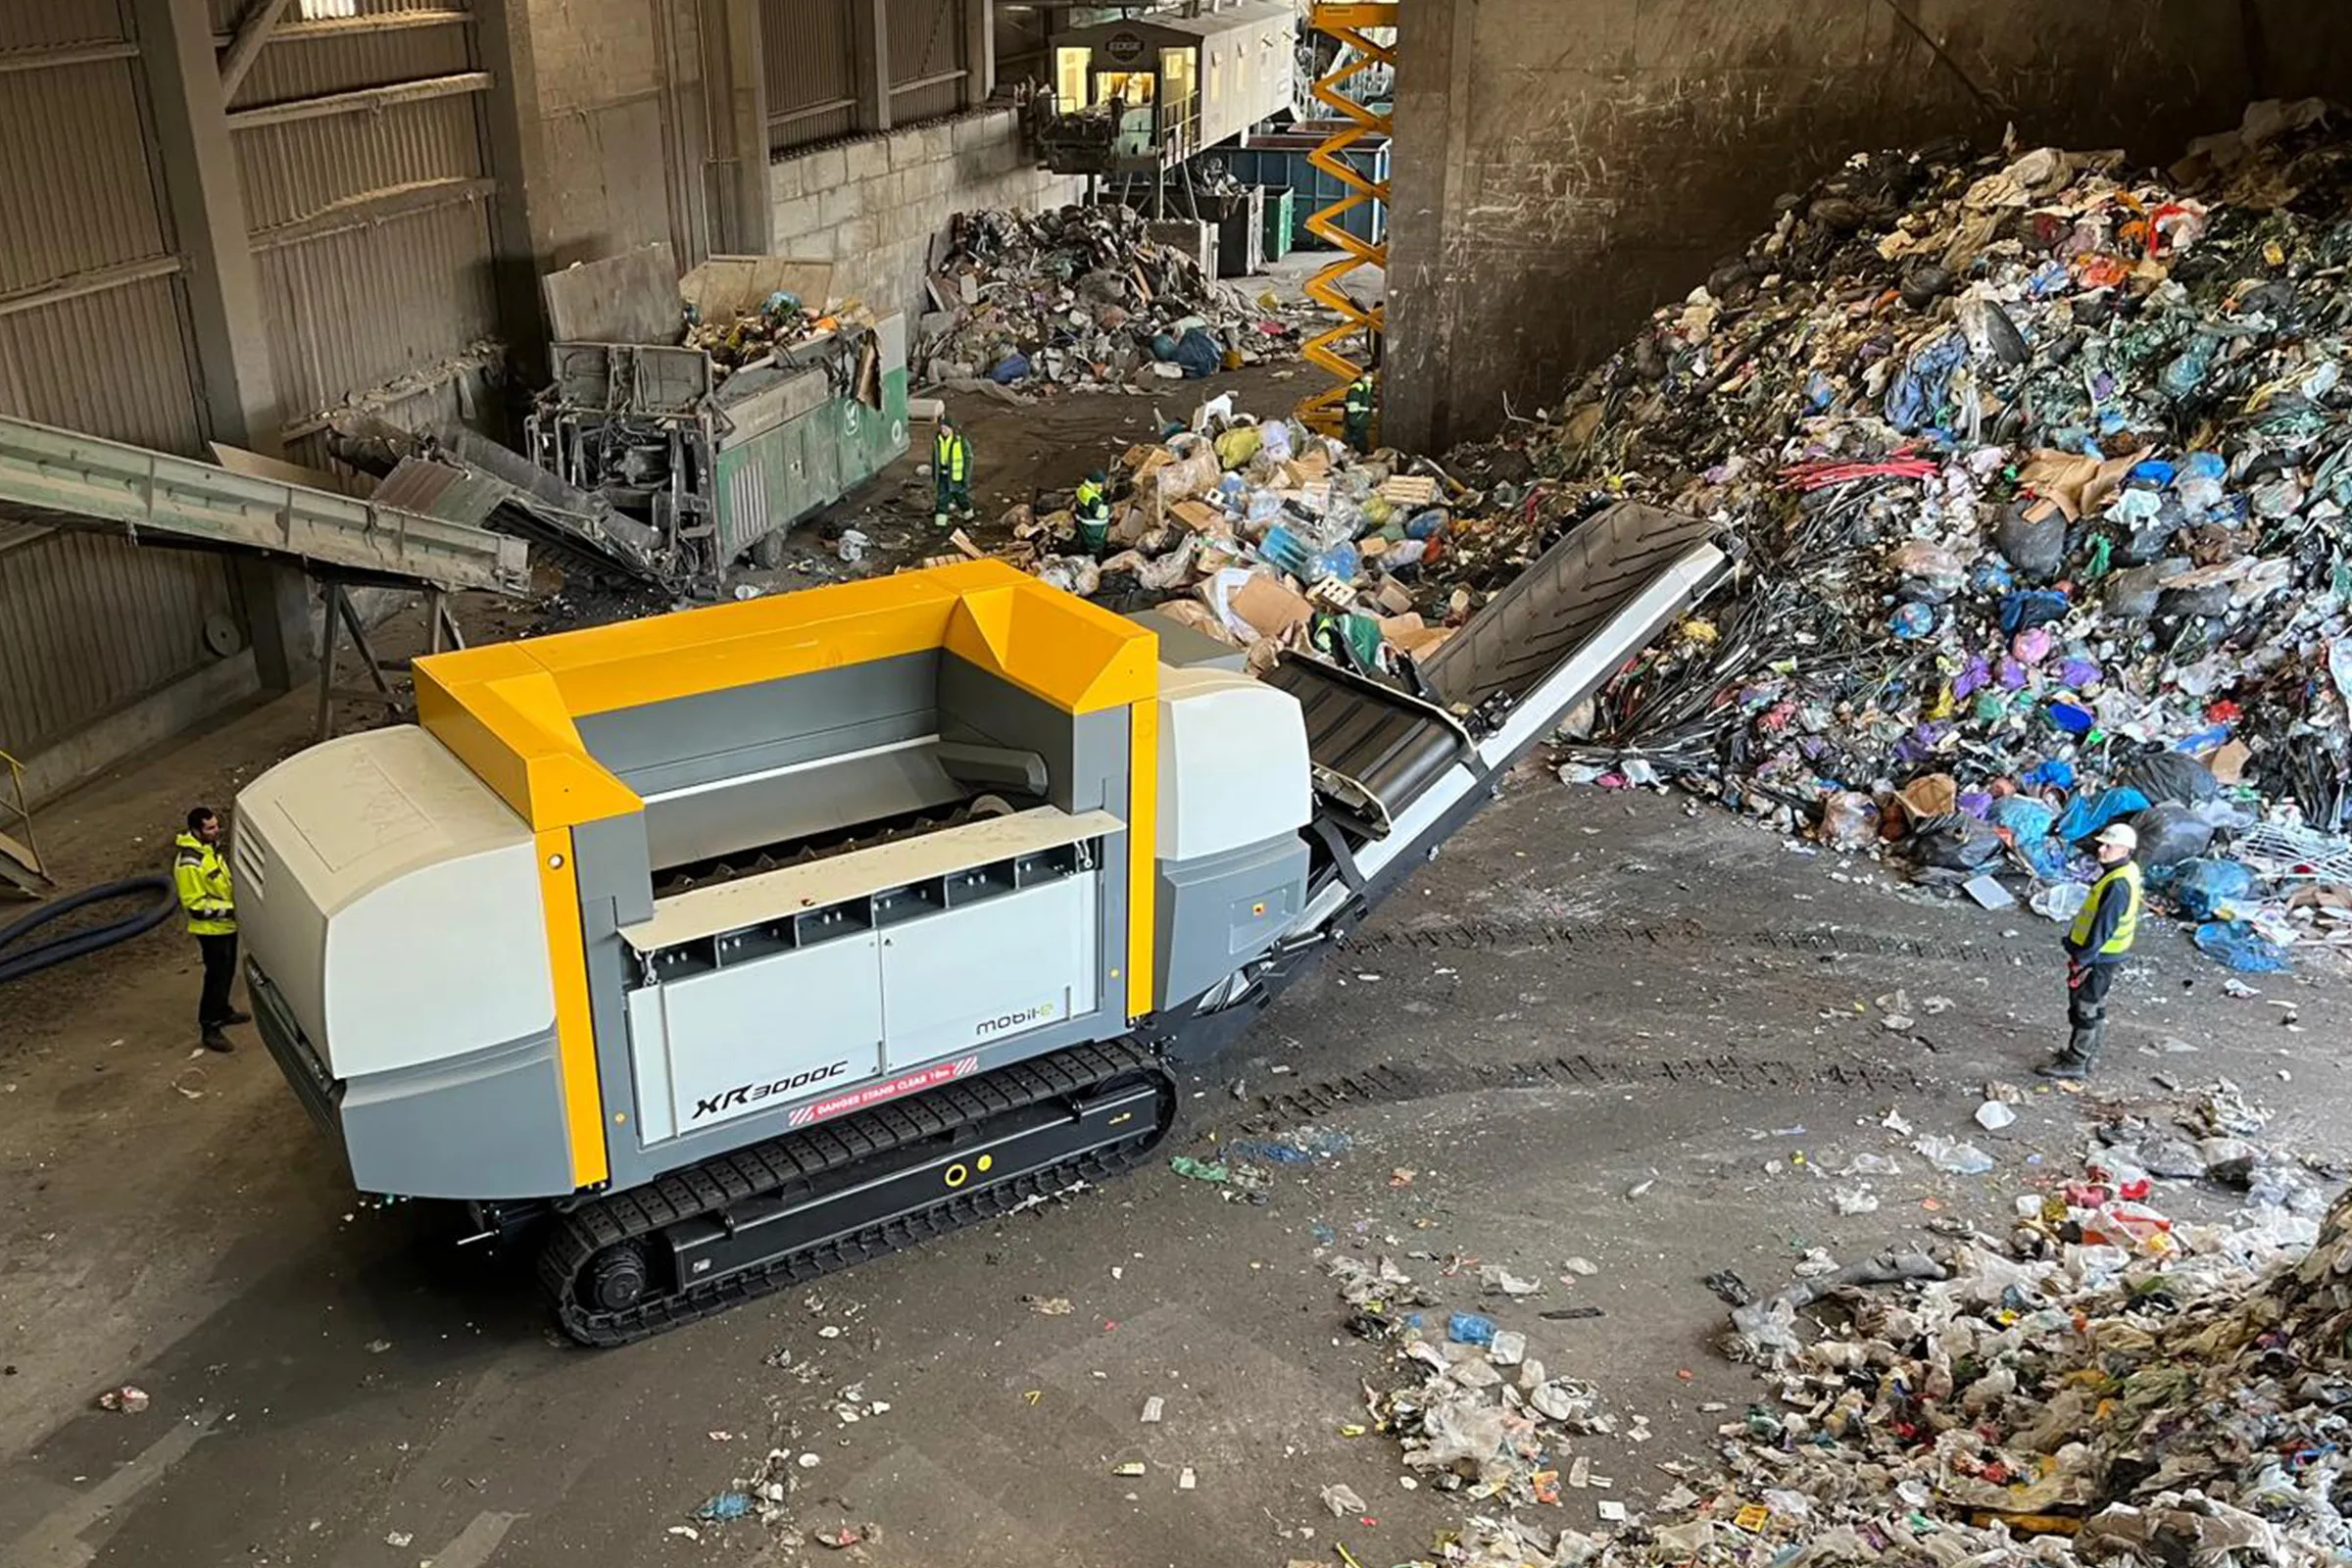
Grov primærkvern for første trinn i kverningsprosessen. Tåler store dimensjoner og kontaminert materiale.
Nøkkelegenskaper
- Designet for første trinn i kverningsprosessen
- Tåler store dimensjoner og kontaminert materiale
- Hydraulisk drift for maksimal kraft
- Brukes typisk før sekundærkvern for nøyaktig utgående størrelse
- Robust konstruksjon for tøffe driftsforhold
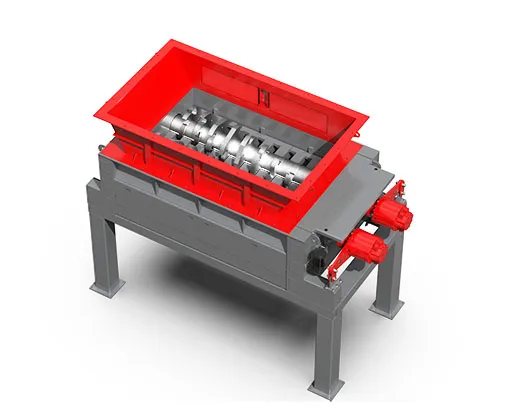
Harden Primærkvern
Hardens primærkverner er designet for grovkverning som første trinn i en prosesslinje. De tåler store dimensjoner og kontaminert materiale, og leverer grovt kvernet materiale videre til sekundærkvern eller sortering.
Typisk brukt på avfallsanlegg der storformatig avfall som møbler, bygg- og rivingsavfall eller industriavfall må reduseres i størrelse før videre behandling.


Interessert i Harden Primærkvern?
Fyll ut skjemaet – Eirik tar kontakt med pris og leveringstid.
Andre modeller
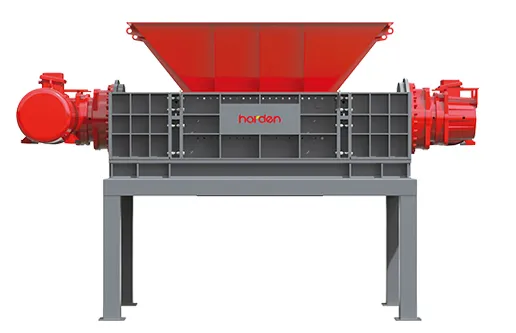 Toakslet kvern (elektrisk)
Harden TD-serie
Toakslet elektrisk kvern for industriavfall, blandet avfall og RDF-produksjon. Robust og vedlikeholdsvennlig.
Les mer →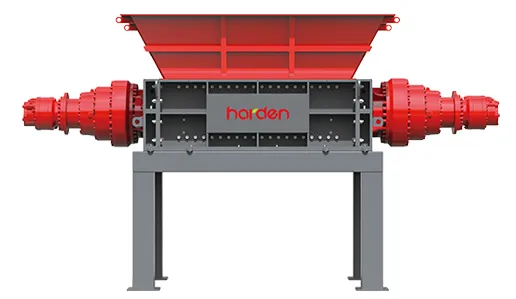 Toakslet kvern (hydraulisk)
Harden TDH-serie
Toakslet hydraulisk kvern for tungt og krevende avfall. Ekstra moment for vanskelige materialer.
Les mer →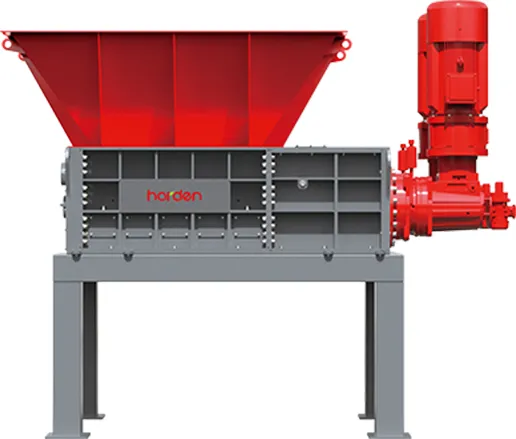 Fireakslet kvern
Harden QS-serie
Fireakslet kvern for finkvern og makulering. Saktegående med lite støy og støv — perfekt for sikker destruksjon.
Les mer →Relaterte artikler
Slik reduserer dere nedetid på mobile gjenvinningsmaskiner
Forebyggende vedlikehold, riktige reservedeler og tydelige driftsrutiner gir mer oppetid på anlegg som flyttes og utsettes for støv.
Les mer →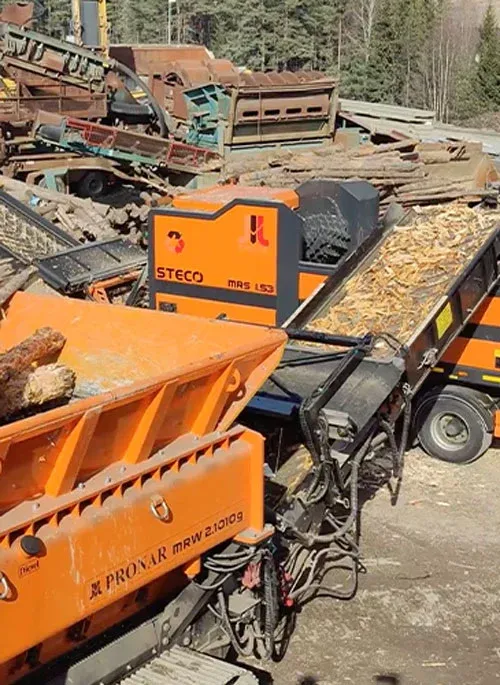
Mobilt eller stasjonært utstyr: slik tenker dere totaløkonomi
Volum, riggetid og transport avgjør om mobilt gjenvinningsutstyr eller fast anlegg gir lavest kostnad per tonn.
Les mer →
Manipulatorer for avfallssortering – fra robotarmer til luftdyser
En gjennomgang av ulike manipulatortyper som fysisk utfører sorteringsarbeidet i robotisert avfallssortering.
Les mer →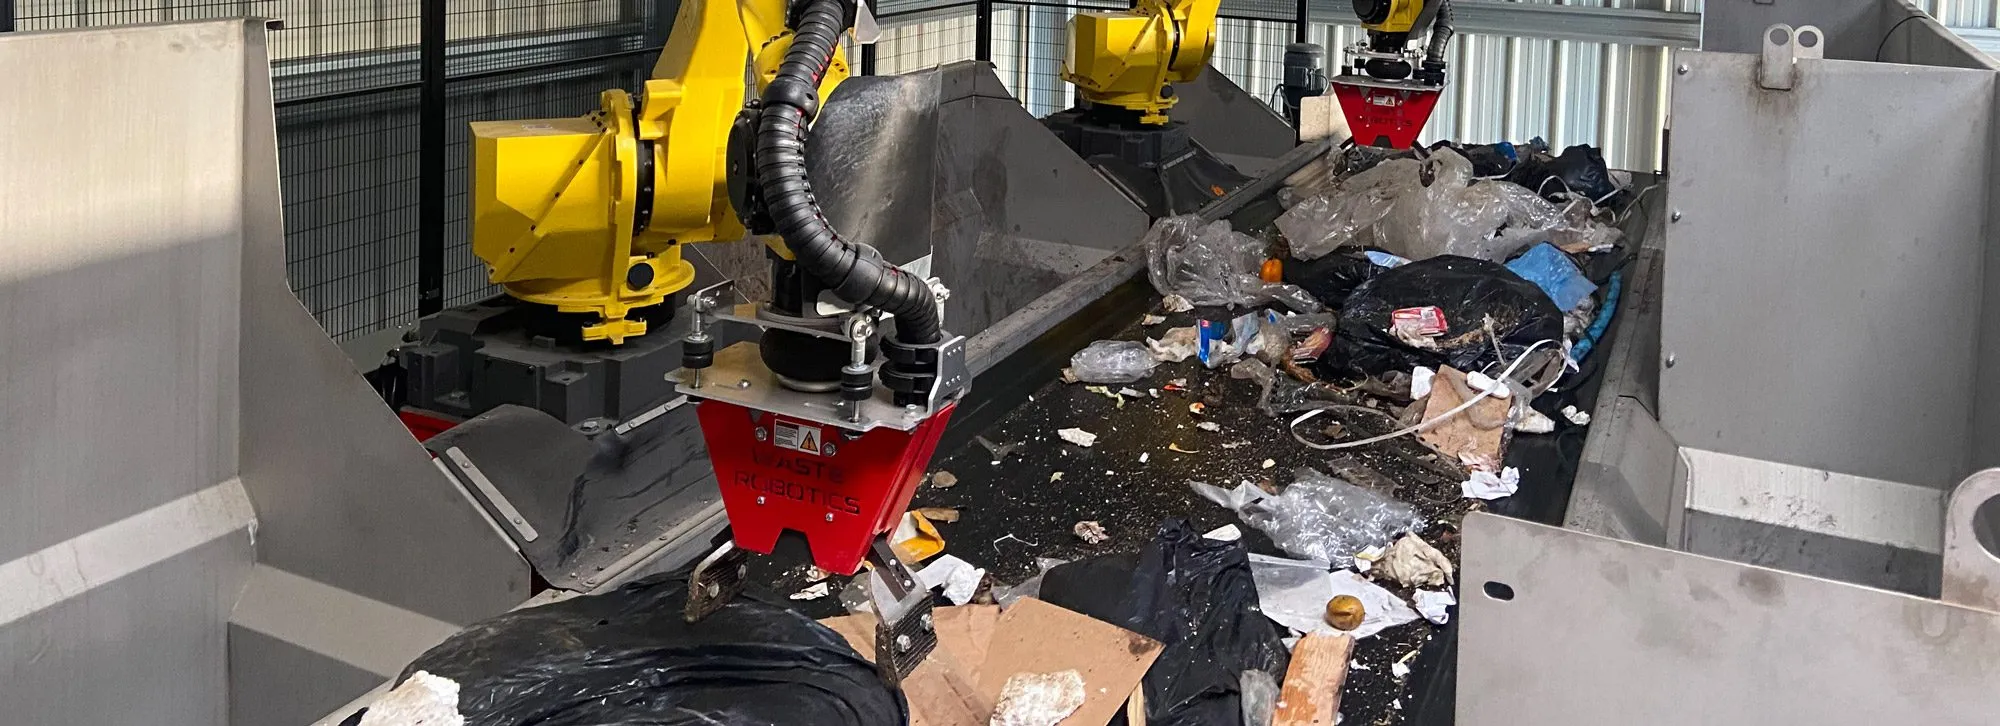
Samspillet mellom deteksjon og manipulasjon i avfallsroboter
Hvordan avfallsroboter er avhengige av sømløs koordinering mellom deteksjonssystemer og manipulatorer.
Les mer →